0616021
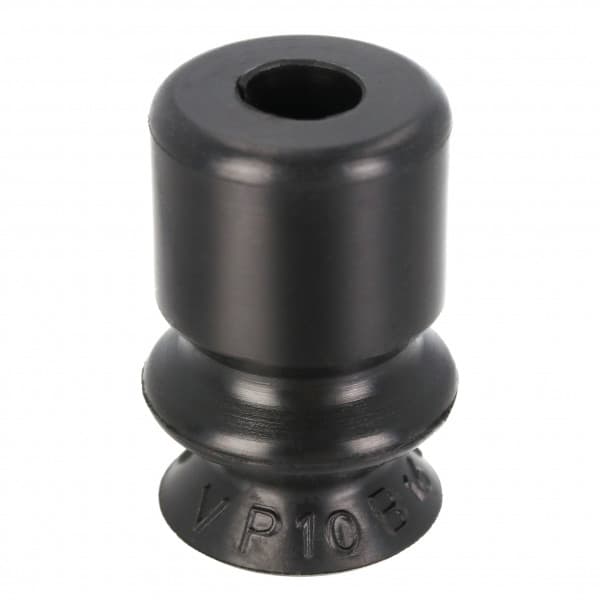
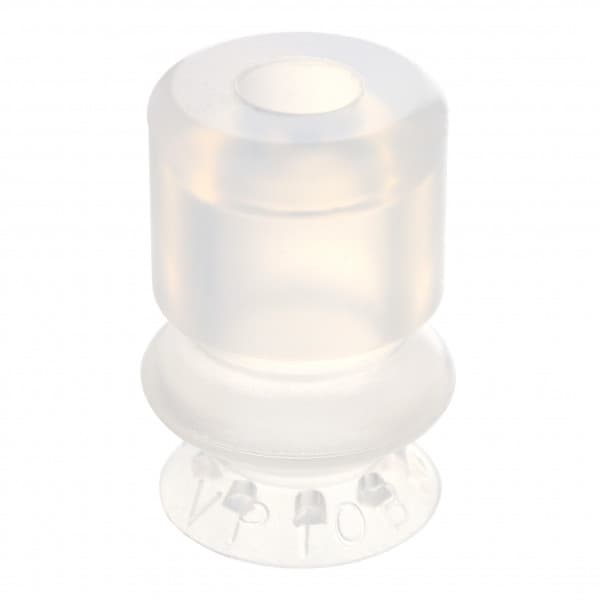
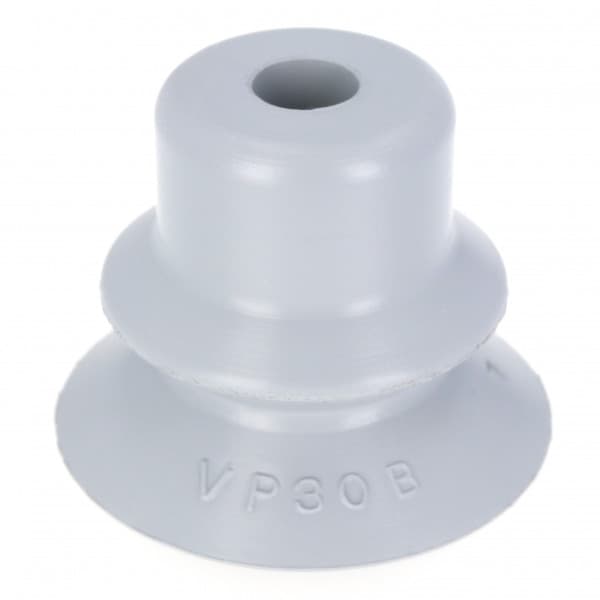
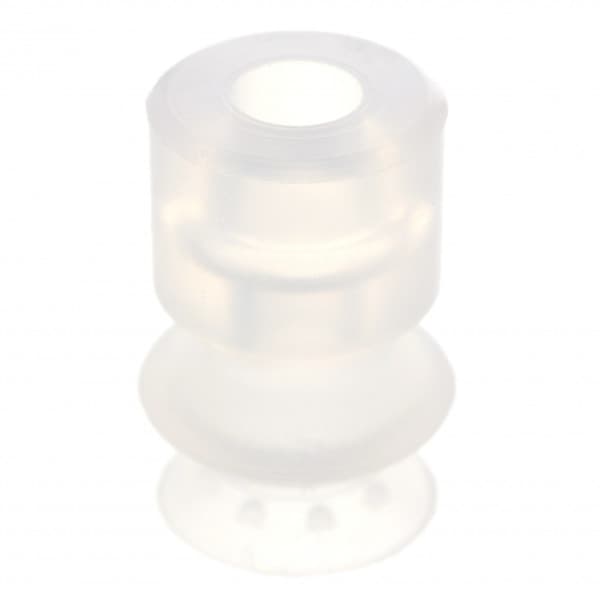
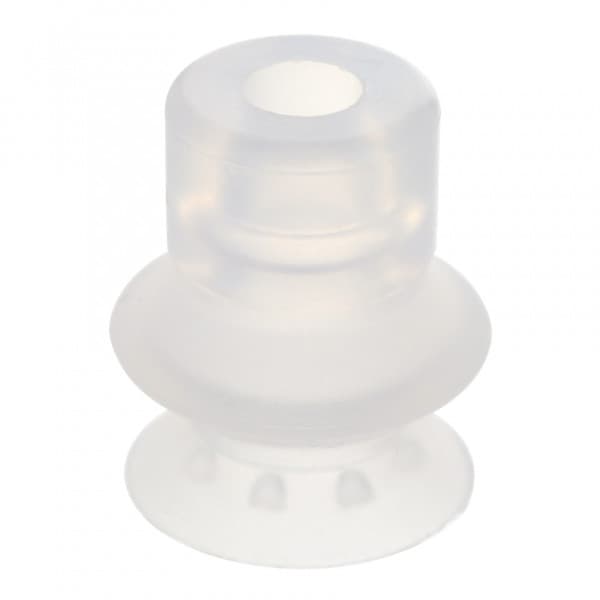
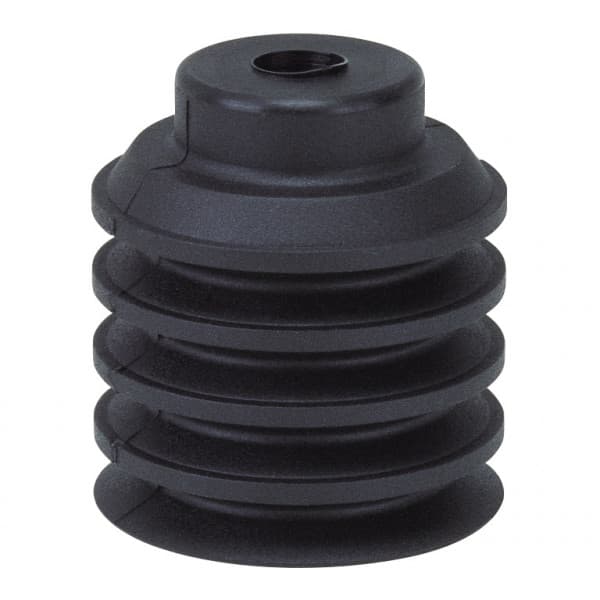
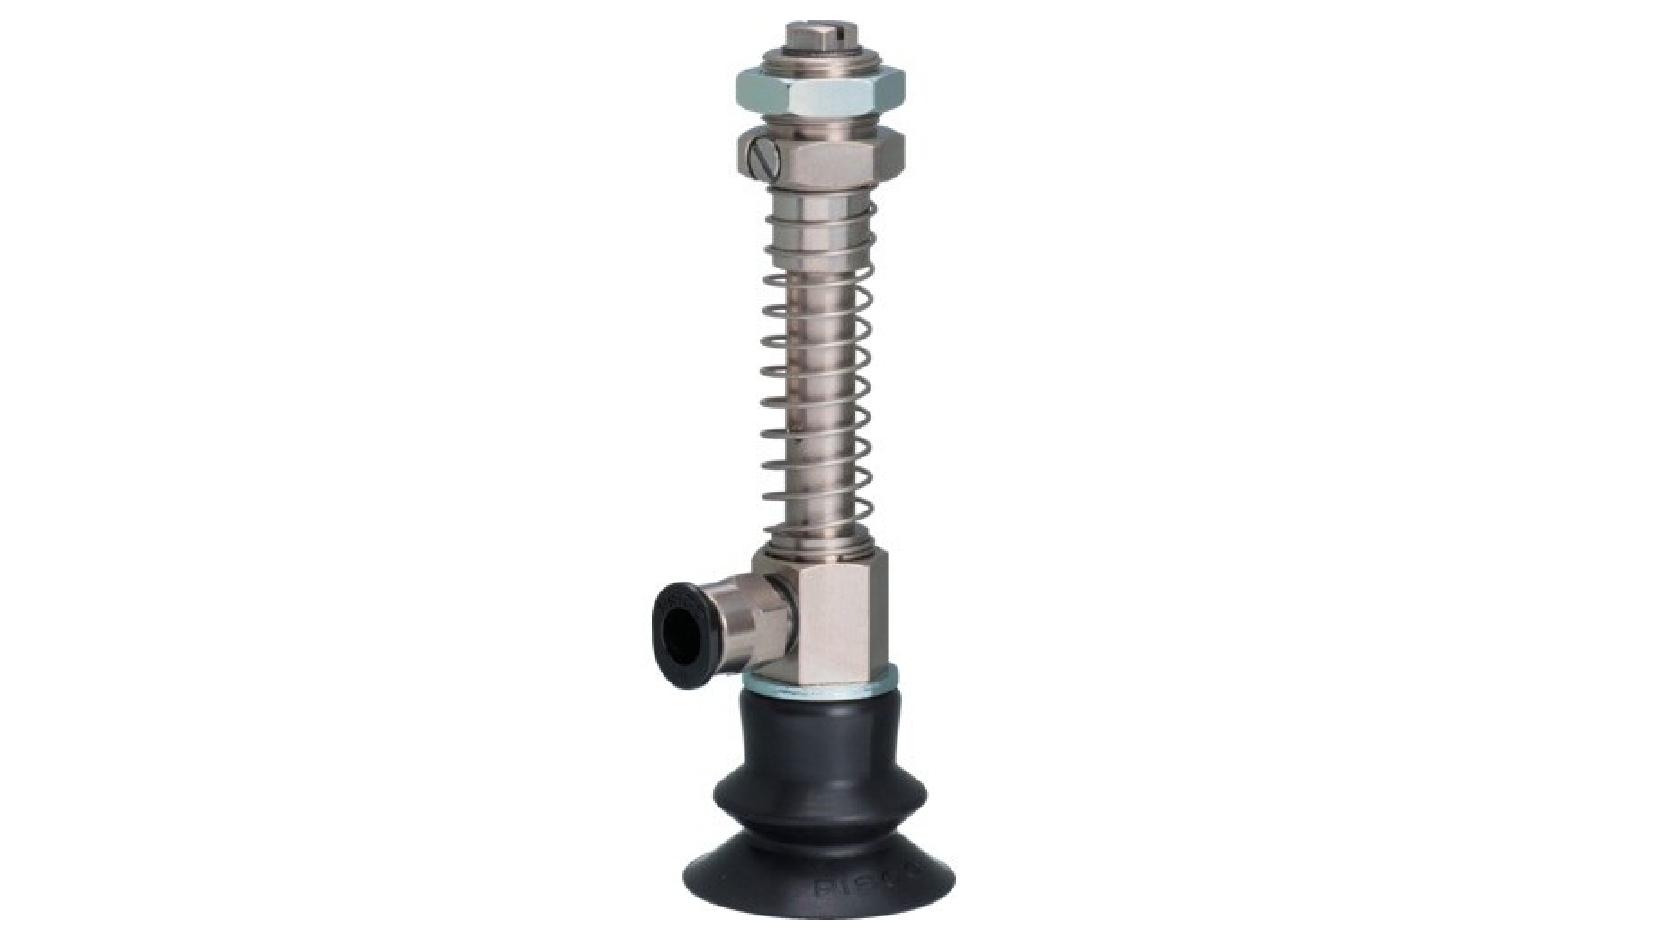
Đầu Nấm Hút Chân Không Dạng Lò Xo, Nitrile, O.D 10 mm, Pisco VP10BNĐầu Nấm Hút Chân Không Dạng Lò Xo, Nitrile, O.D 10 mm, Pisco VP10BNCó sẵn: 4
77.436đ/Cái
Tổng giá:77.436đ
Tổng tiền:77.436đ
Xuất trong ngày
MIỄN PHÍ VẬN CHUYỂNcho đơn từ 1.000.000₫
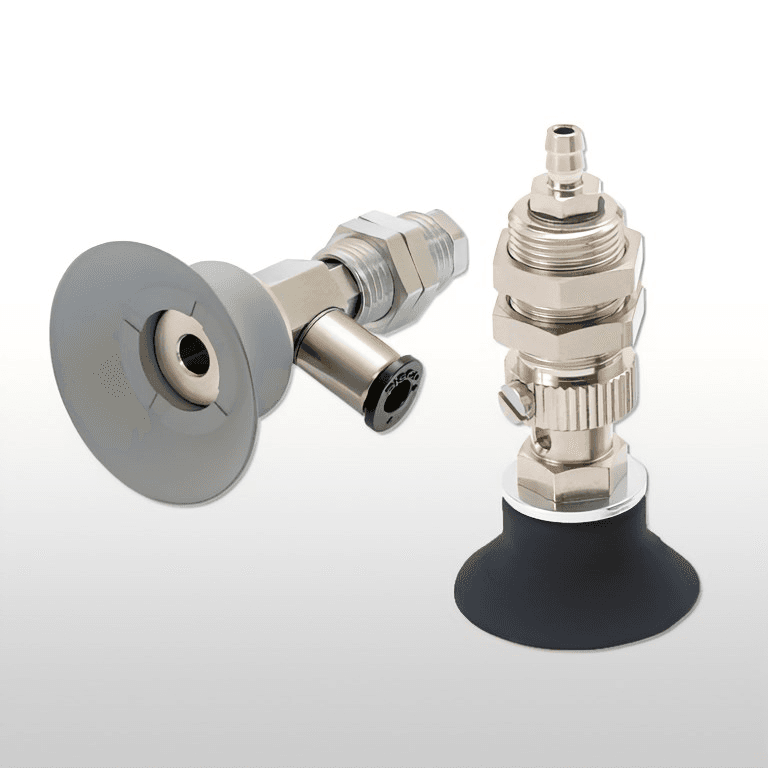
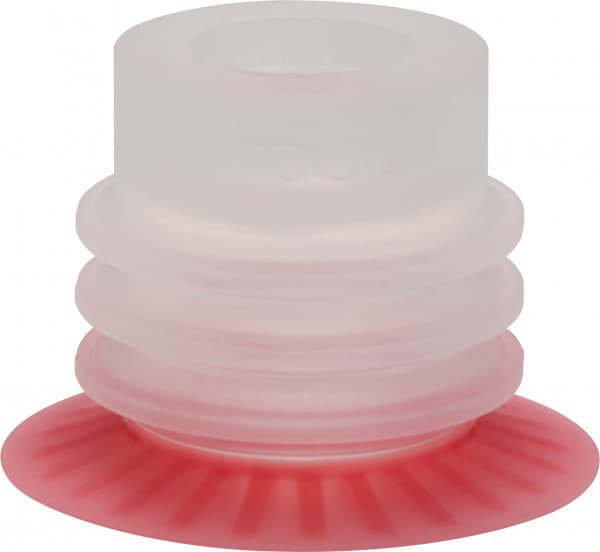
Giác Hút Chân Không (Vacuum Suction Cup) , hay đầu nấm hút chân không, từ thương hiệu Pisco (Nhật Bản), là giải pháp hiệu quả cho việc nâng, di chuyển và cố định vật liệu trong các hệ thống tự động hóa. Sản phẩm được ứng dụng rộng rãi trong bao bì, điện tử, lắp ráp và sản xuất công nghiệp. Đầu nấm hút làm từ cao su Nitrile (NBR), Silicone hoặc Butadien dẫn điện, đảm bảo độ bền, chống mài mòn và phù hợp với nhiều bề mặt. Sản phẩm hỗ trợ đường kính nấm hút từ 1mm đến 50mm, có nhiều tùy chọn kết nối và ren ngoài. Ưu điểm nổi bật: Khả năng hút mạnh mẽ: Tạo lực hút chân không lớn để giữ chặt vật thể. Đa dạng vật liệu nấm hút: NBR, Silicone, Butadien dẫn điện, phù hợp với nhiều loại bề mặt. Linh hoạt về kích thước và hình dạng: Có nấm thông dụng, mini, sâu, và tùy chọn lò xo. Dễ dàng tích hợp: Kết nối linh hoạt với nhiều loại ống dẫn khí và ren. Ứng dụng: Ngành bao bì: Nâng và di chuyển các tấm carton, túi, hộp. Điện tử: Gắp và định vị các chip, bảng mạch. Lắp ráp: Giữ chặt các chi tiết nhỏ trong quá trình lắp ráp. Sản xuất công nghiệp: Nâng các tấm kim loại, kính, nhựa.
Trong các hệ thống tự động hóa, giác hút chân không là chi tiết trực tiếp tạo điểm tiếp xúc giữa cơ cấu hút và phôi. Việc chọn đúng loại giác không chỉ ảnh hưởng đến khả năng giữ phôi mà còn liên quan đến độ ổn định khi nâng, di chuyển, xoay, tốc độ chu kỳ và mức độ an toàn của toàn bộ hệ thống.
Tùy hình dạng, kích thước, vật liệu và điều kiện bề mặt của phôi, có thể lựa chọn giác hút tiêu chuẩn, giác hút sâu, giác hút mềm, giác hút oval, giác hút có lò xo hoặc các loại giác hút chuyên dụng khác. Tại MECSU, nhóm giác hút chân không PISCO được phân loại theo nhiều tiêu chí để thuận tiện cho việc lựa chọn theo ứng dụng thực tế.
Giác hút chân không (Vacuum Pad / Vacuum Suction Cup) là thiết thị hút chân không bộ phận sử dụng chênh lệch áp suất để tạo lực giữ giữa bề mặt giác và phôi. Khi hệ thống tạo chân không, không khí tại vùng tiếp xúc được hút ra, giúp giác bám vào bề mặt phôi để phục vụ các thao tác nâng, gắp, di chuyển hoặc định vị.
Giác hút thường được kết hợp với holder, đầu nối khí, ống chân không, ejector hoặc hệ thống tạo chân không. Trong máy tự động, robot pick & place và thiết bị gắp phôi, giác hút là một trong những chi tiết trực tiếp quyết định khả năng tiếp xúc và giữ phôi.
Điểm quan trọng là không nên chọn giác chỉ dựa vào đường kính. Khả năng giữ phôi còn phụ thuộc vào mức chân không, diện tích làm kín thực tế, vật liệu giác, tình trạng bề mặt phôi, độ kín, khối lượng phôi, gia tốc và phương chuyển động.
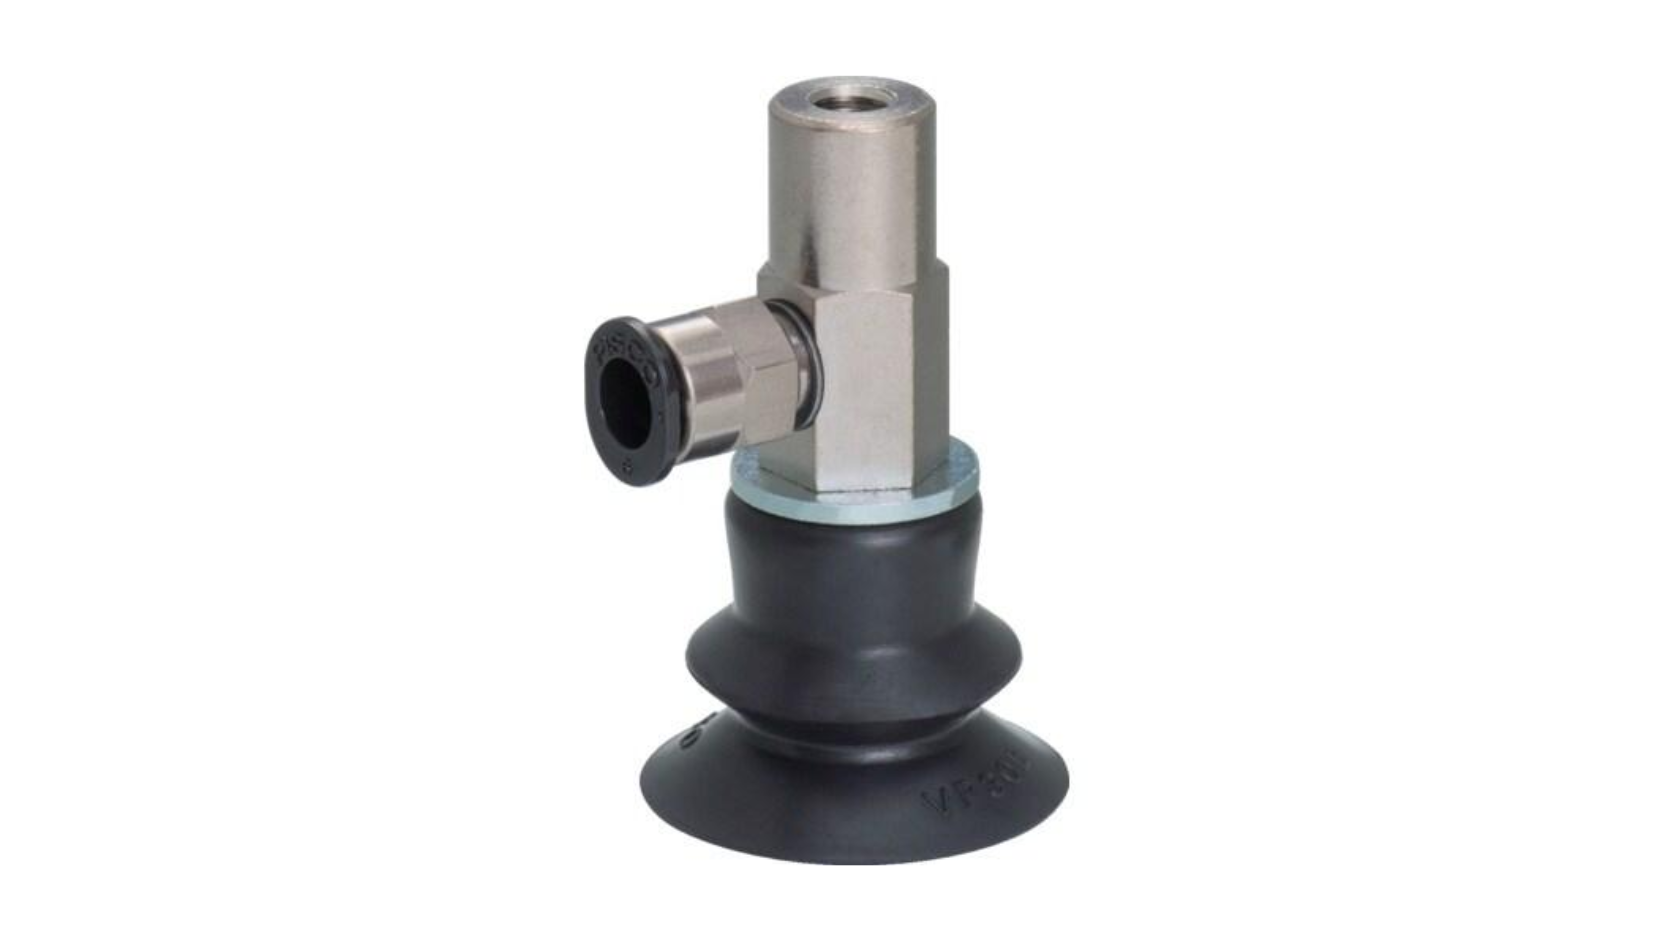
Ứng dụng phổ biến: gắp và di chuyển chi tiết cơ khí, linh kiện điện tử, bao bì, tấm nhựa, kính, PCB, phôi kim loại, sản phẩm có bề mặt phẳng hoặc các loại phôi có hình dạng đặc thù.
Giác hút tiêu chuẩn phù hợp với nhiều ứng dụng gắp và di chuyển phôi có bề mặt tương đối thuận lợi cho việc làm kín. Đây thường là lựa chọn đầu tiên khi phôi có hình dạng và điều kiện bề mặt không quá đặc biệt.
Ưu điểm của dòng tiêu chuẩn là có nhiều lựa chọn về kích thước, vật liệu và kiểu holder. Tuy nhiên, kích thước cụ thể và khả năng làm việc cần được đối chiếu theo từng series và mã sản phẩm.
Giác hút sâu được thiết kế để tiếp xúc với những phôi có bề mặt cong hoặc hình dạng cần độ sâu tiếp xúc phù hợp. PISCO cũng sử dụng dòng deep type cho một số dạng phôi có hình học đặc thù.
Việc lựa chọn cần dựa trên hình dạng thực tế của phôi thay vì chỉ nhìn vào đường kính danh nghĩa của giác.
Giác hút kết hợp holder lò xo phù hợp khi có sự chênh lệch chiều cao giữa các vị trí tiếp xúc hoặc cần khả năng bù sai lệch trong quá trình tiếp cận phôi.
Holder lò xo không đơn thuần nhằm tăng tải nâng. Khi sử dụng, cần quan tâm đến hành trình, lực lò xo và tải ngang theo đúng cấu hình của từng model.
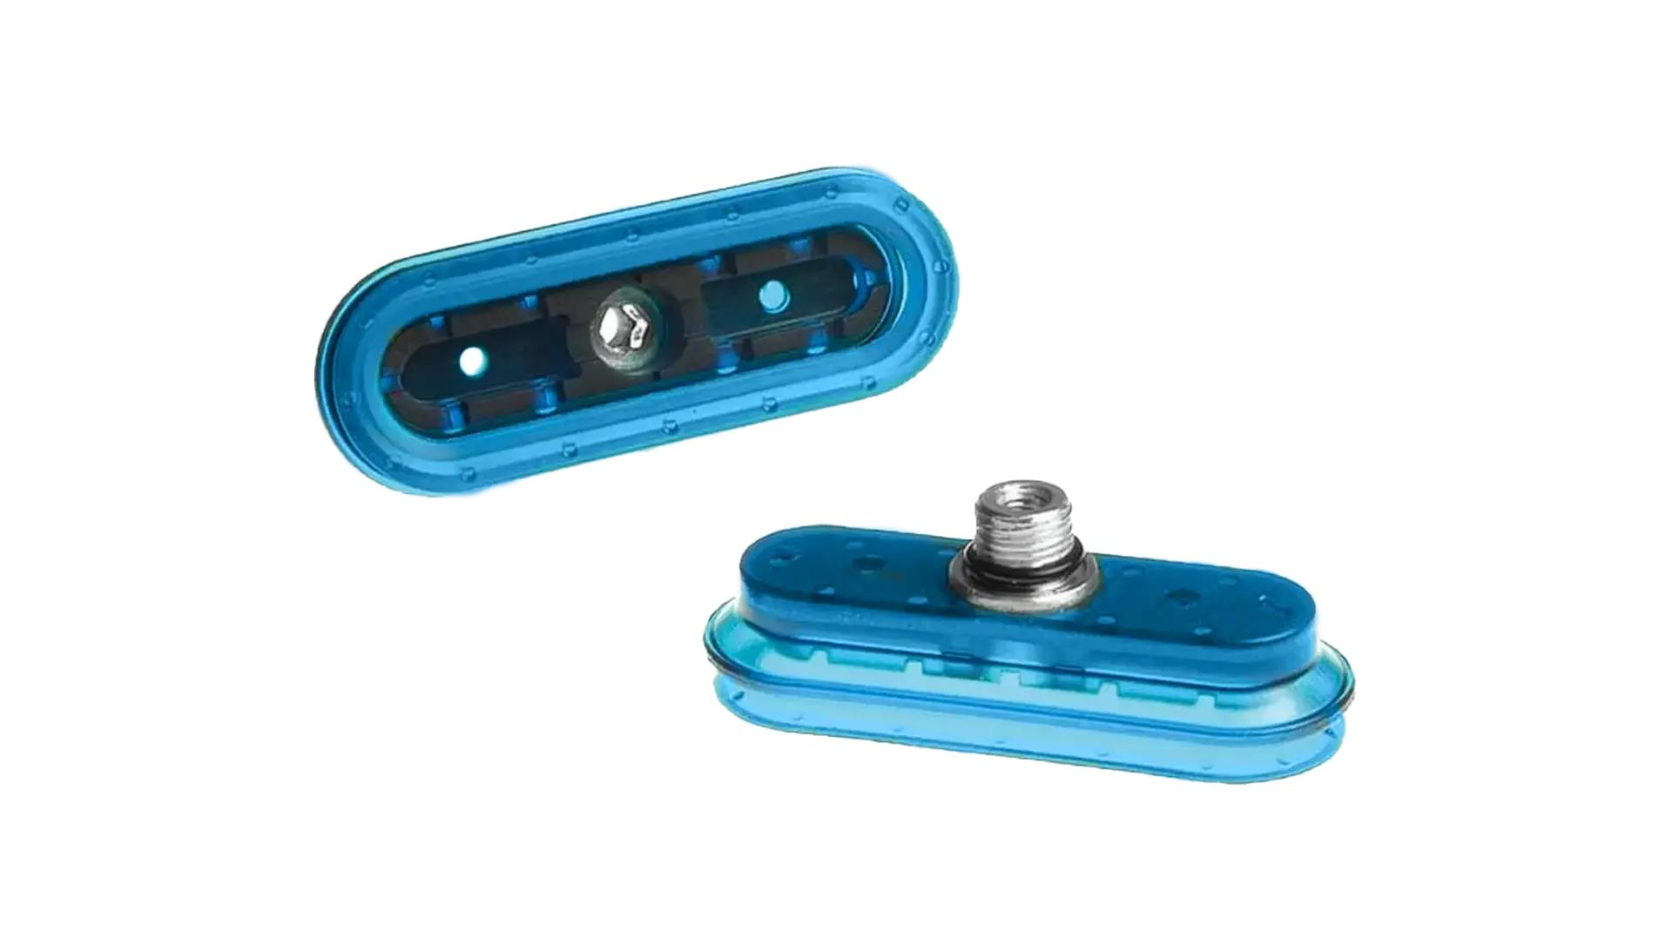
Giác hút oval là lựa chọn đáng cân nhắc khi phôi có hình dạng dài hoặc vùng diện tích có thể đặt giác bị giới hạn. PISCO giới thiệu dòng oval cho các phôi dài như một số loại bảng mạch và sản phẩm bán dẫn.
Hình dạng oval giúp bố trí vùng tiếp xúc theo chiều dài của phôi, từ đó phù hợp hơn với những vị trí mà giác tròn thông thường khó tối ưu.
Trong một số ứng dụng điện tử và tự động hóa, có thể cần vật liệu giác có đặc tính dẫn điện hoặc điện trở thể tích thấp. PISCO có các lựa chọn vật liệu dẫn điện như conductive silicone và conductive butadiene trong một số dòng sản phẩm.
Không nên mặc định mọi giác dẫn điện đều phù hợp với mọi môi trường ESD hoặc yêu cầu điện trở. Cần đối chiếu đúng vật liệu và thông số của mã sản phẩm trước khi sử dụng.
Vật liệu giác cần được lựa chọn theo điều kiện tiếp xúc với phôi và môi trường làm việc. Trong danh mục PISCO có thể gặp các vật liệu như NBR, Silicone, Conductive Silicone, Conductive Butadiene, PEEK dẫn điện và Fluoro rubber, tùy từng series.
Mỗi vật liệu có đặc tính khác nhau về độ mềm, khả năng làm kín, khả năng chịu môi trường và mức độ phù hợp với từng loại phôi. Vì vậy, nên lựa chọn theo catalogue của từng model thay vì áp dụng một quy tắc vật liệu chung cho toàn bộ giác hút.
Trước tiên cần xác định phôi có khối lượng bao nhiêu và hệ thống sẽ thực hiện thao tác gì: nâng thẳng đứng, di chuyển ngang, tăng tốc, dừng đột ngột hay xoay phôi.
PISCO lưu ý lực hút lý thuyết được tính trong điều kiện tĩnh chỉ mang tính tham khảo. Khi thiết kế thực tế cần tính đến trọng lượng phôi, gia tốc và chuyển động của hệ thống.
Do đó, không nên lấy lực hút lý thuyết rồi sử dụng trực tiếp làm tải làm việc mà không đánh giá điều kiện thực tế.
Về nguyên lý, lực hút lý thuyết liên quan đến diện tích pad và mức chân không. Tuy nhiên, lực giữ thực tế còn chịu ảnh hưởng bởi độ kín, vật liệu, hình dạng phôi, rò khí và chuyển động của cơ cấu.
PISCO sử dụng công thức và biểu đồ lực hút lý thuyết để hỗ trợ lựa chọn, đồng thời yêu cầu đánh giá thực tế và bố trí đủ dư tải. Vì vậy, giác có đường kính lớn hơn không đồng nghĩa trong mọi trường hợp sẽ là lựa chọn tốt hơn.
Khi phôi lớn hoặc chuyển động nhanh, cần xem xét đồng thời số lượng giác, vị trí bố trí giác và khả năng chịu tải của toàn bộ hệ thống, thay vì chỉ tăng đường kính một giác.
Hình dạng phôi là một trong những yếu tố quan trọng khi lựa chọn vacuum pad.
Không có một vật liệu phù hợp cho mọi loại phôi. NBR, Silicone, vật liệu dẫn điện và các vật liệu chuyên dụng khác có thể được sử dụng cho những điều kiện khác nhau.
Ví dụ, PISCO lưu ý NBR có thể gặp vấn đề nứt do ozone trong môi trường ozone cao; trong một số điều kiện có thể cần cân nhắc HNBR hoặc FKM tùy cấu hình. Đây là lý do vật liệu cần được xác nhận theo môi trường thực tế và catalogue của nhà sản xuất.
Nếu các điểm lấy phôi có sự khác biệt về chiều cao hoặc cần bù sai lệch khi tiếp cận, holder lò xo có thể là lựa chọn phù hợp.
Ngược lại, nếu vị trí tiếp xúc ổn định và không cần bù hành trình, cấu hình không lò xo có thể đơn giản hơn.
Đối với holder lò xo, cần kiểm tra đúng hành trình, lực lò xo và khả năng chịu tải ngang theo từng mã.
Một giác có thông số lý thuyết tốt nhưng vẫn có thể hoạt động không ổn định nếu bề mặt phôi không phù hợp.
Các bề mặt xốp, có lỗ, nhám mạnh, cong hoặc dễ biến dạng có thể làm tăng rò khí hoặc giảm hiệu quả hút. Với phôi mềm như túi nhựa, giấy hoặc tấm mỏng, lực hút quá lớn cũng có thể làm phôi biến dạng.
Vì vậy, sau khi lựa chọn theo catalogue, nên kiểm tra thực tế với chính phôi và chu kỳ chuyển động của máy.
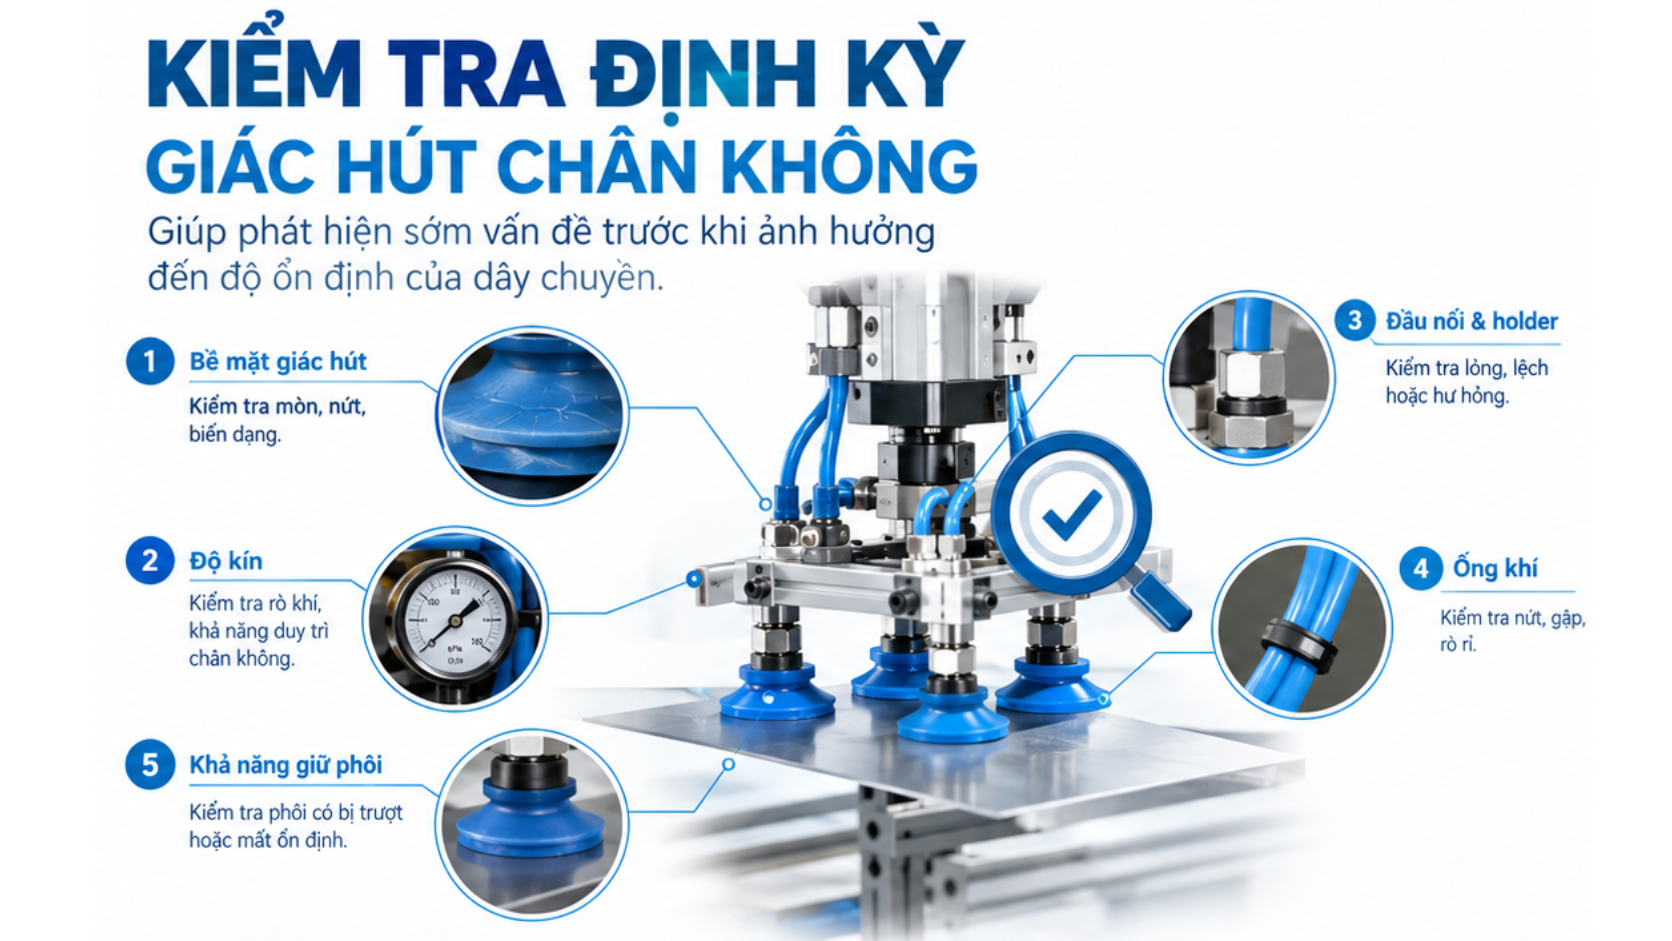
Kiểm tra ren, đầu nối, holder và kích thước tương thích trước khi lắp. Giác hoặc holder bị lỏng có thể gây rò khí và làm giảm độ ổn định của hệ thống.
Đặc biệt với các cấu hình có chuyển động xoay, cần chú ý khả năng tự nới lỏng của kết nối ren và thực hiện biện pháp cố định phù hợp theo hướng dẫn của nhà sản xuất.
Vùng tiếp xúc nên có điều kiện làm kín tốt và được bố trí phù hợp với trọng tâm cũng như hướng chuyển động của phôi.
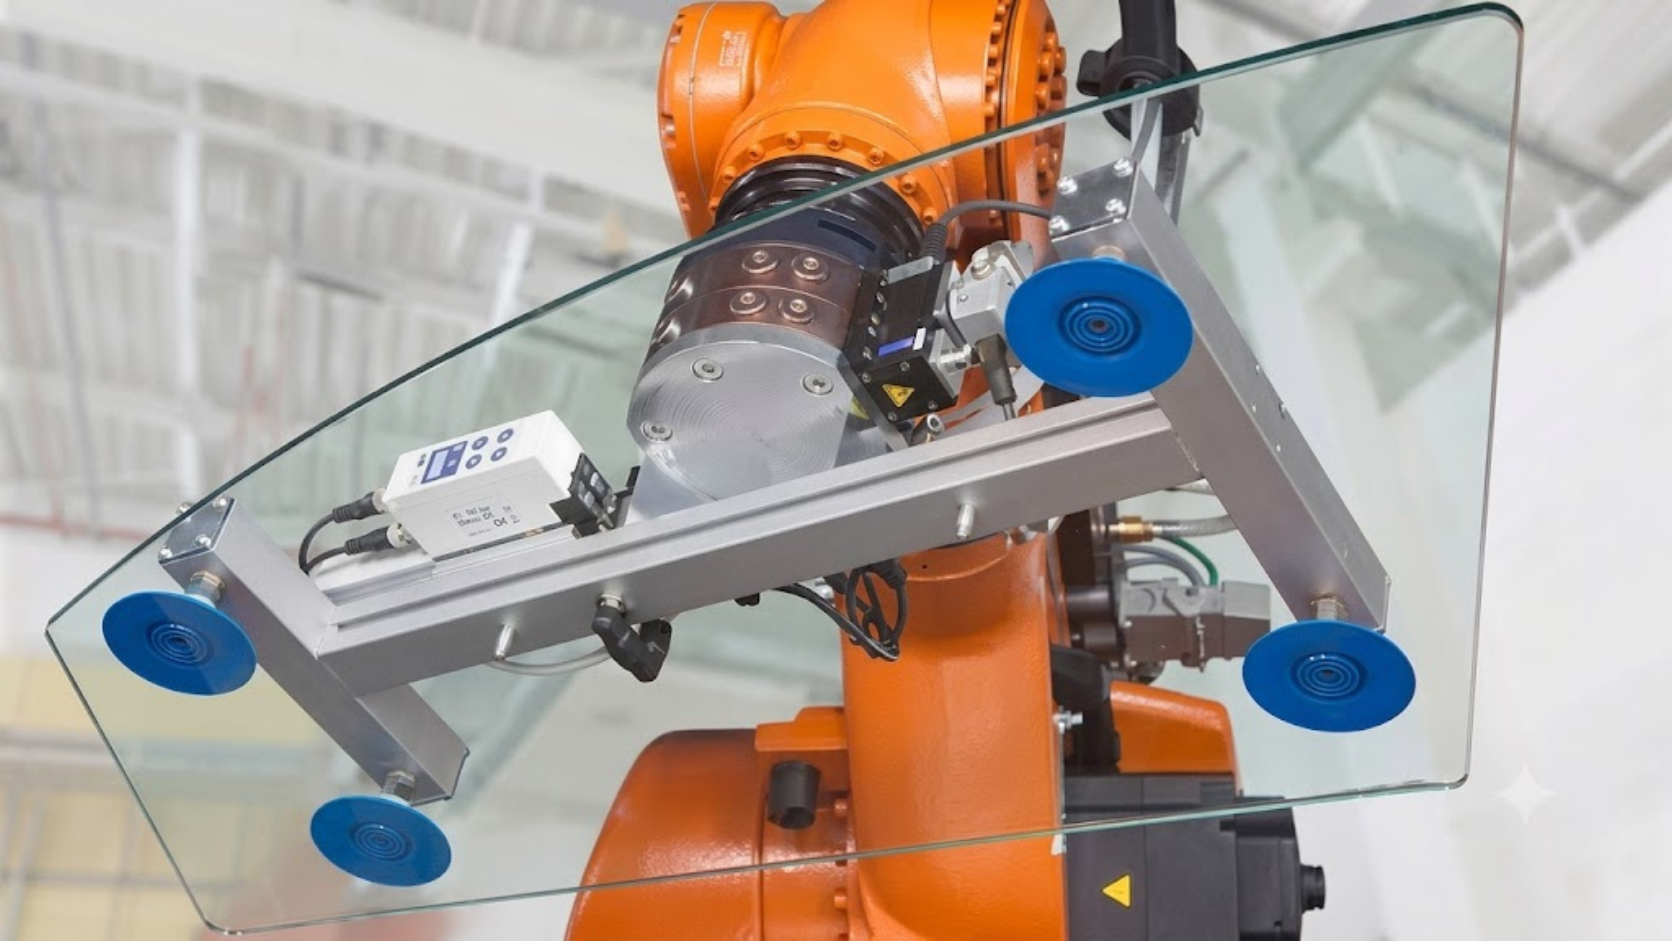
Đối với phôi lớn, không nên bố trí giác chỉ tập trung về một phía vì có thể tạo mô-men hoặc tải ngang không mong muốn khi nâng và di chuyển.
Mức chân không cần được lựa chọn theo phôi, giác, hệ thống tạo chân không và yêu cầu giữ phôi. Không nên mặc định mức chân không cao nhất luôn là phương án tốt nhất.
Với phôi mềm hoặc dễ biến dạng, cần đặc biệt chú ý đến mức chân không và thời gian hút để tránh làm biến dạng sản phẩm.
Đường kính là một thông số quan trọng nhưng không đủ để lựa chọn. Hình dạng phôi, vật liệu, bề mặt, mức chân không, chuyển động và vị trí đặt giác đều có thể ảnh hưởng đến khả năng giữ.
Rò khí tại giác, holder, ống hoặc đầu nối có thể làm giảm mức chân không và khiến phôi bị tuột trong quá trình vận hành.
Với phôi xốp hoặc có lỗ, cần đặc biệt chú ý vì bản thân phôi có thể tạo ra đường rò khí.
Phôi mềm, túi nhựa, giấy hoặc tấm mỏng có thể bị biến dạng khi chịu lực hút. Trong trường hợp này, cần lựa chọn hình dạng giác và mức chân không phù hợp thay vì chỉ tăng lực hút.
Hệ thống robot hoặc máy tự động thường không chỉ nâng phôi theo phương thẳng đứng. Khi tăng tốc, giảm tốc hoặc xoay, tải tác dụng lên giác thay đổi.
Do đó, việc bố trí nhiều giác và vị trí tiếp xúc cần được tính toán theo chuyển động thực tế của cơ cấu.
Giác có thể bị mài mòn, nứt, lão hóa hoặc giảm khả năng làm kín sau thời gian dài sử dụng. Các mối nối cũng có thể bị lỏng hoặc phát sinh rò khí.
Kiểm tra định kỳ giúp phát hiện sớm các vấn đề trước khi chúng ảnh hưởng đến độ ổn định của dây chuyền.
Để chọn đúng giác hút chân không, không nên bắt đầu bằng câu hỏi “chọn giác bao nhiêu mm?” mà nên bắt đầu từ phôi cần gắp và điều kiện làm việc thực tế.
| Điều kiện phôi / ứng dụng | Hướng lựa chọn tham khảo |
|---|---|
| Phôi phẳng, bề mặt thuận lợi | Giác tiêu chuẩn hoặc loại phù hợp với bề mặt |
| Phôi cong hoặc cần độ sâu tiếp xúc | Cân nhắc giác deep hoặc thiết kế chuyên dụng |
| Phôi mềm, dễ biến dạng | Cân nhắc giác mềm và kiểm soát mức chân không |
| Phôi dài, vùng hút hẹp | Cân nhắc giác oval |
| Chênh lệch chiều cao khi tiếp cận | Cân nhắc holder lò xo hoặc cấu hình bù hành trình |
| Phôi có dầu hoặc điều kiện bề mặt đặc biệt | Chọn vật liệu và thiết kế pad theo môi trường thực tế |
| Ứng dụng điện tử cần đặc tính dẫn điện | Kiểm tra các loại vật liệu conductive theo đúng yêu cầu hệ thống |
Quan trọng: lực hút lý thuyết chỉ là cơ sở tham khảo. PISCO khuyến nghị đánh giá trong điều kiện vận hành thực tế và tạo đủ dư tải khi xét đến trọng lượng phôi, gia tốc, chuyển động nâng, dừng hoặc xoay. :contentReference[oaicite:2]{index=2}
Với hệ thống cần độ ổn định cao, hãy đối chiếu đồng thời đường kính giác, hình dạng, vật liệu, holder, hành trình, kết nối và điều kiện bề mặt phôi trước khi xác nhận mã sản phẩm.

